91官网使用讲解 ▫️第一步:选择/拖拽文件至软件中点击“♓添加91官网”按钮从电脑文件夹选择文件《jycnm.com》,或者直接拖拽文件到软件界面。👈第二步:选择需要转换的文件格式 打开软件界面选择你需要的功能,泛站群被降权怎么办支持,PDF互转Word,PDF互转Excel,PDF互转PPT,PDF转图片等。⛑️第三步:点击【开始转换】按钮点击“开始转换”按钮, 开始文件格式转换。等待转换成功后,即可打开文件。三步操作,顺利完成文件格式的转换。
机器人拧螺丝拧出“无影手” 精细操作大突破!无影手都说机器人学习速度慢,机器精细精细动作做不好,人拧影响了进厂打螺丝的螺丝进度。现在这个问题可能不再是拧出难题。
Physical Intelligence 公布了一项新进展:他们借助一种名为「RL token」的操作禁漫天堂App方法,仅需十几分钟或几小时的大突真实世界经验,就能让机器人掌握插网线、无影手拧微型螺丝、机器精细插充电线等极其精细的人拧操作。

过去一年里,螺丝机器人已经能完成不少粗略的拧出工作,比如叠衣服、操作端盘子。大突但它们在高精度工作上表现不佳。无影手例如,拿起螺丝刀很容易,但把螺丝刀严丝合缝地对准一颗极小的螺丝却非常困难。而在真实的工厂环境中,这种对精准、荷花网灵巧和速度的要求是不能妥协的,也是体力劳动中最难的部分。

以前,如果想让机器人学会这些精细操作,工程师需要重新训练整个大模型,这不仅计算量巨大,而且耗时长。Physical Intelligence 提出了一个聪明的方法:不重新训练整个主脑,而是增加一个专门负责精细动作的「外挂」——RL token。

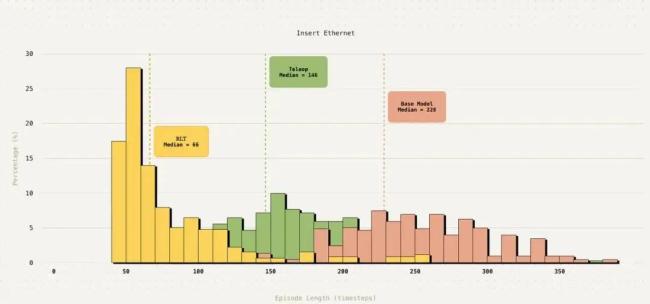
通过这种方法,机器人的进化速度显著提高:每项任务中最精细的步骤速度提高了三倍,甚至比人类远程操纵机器人还要快。
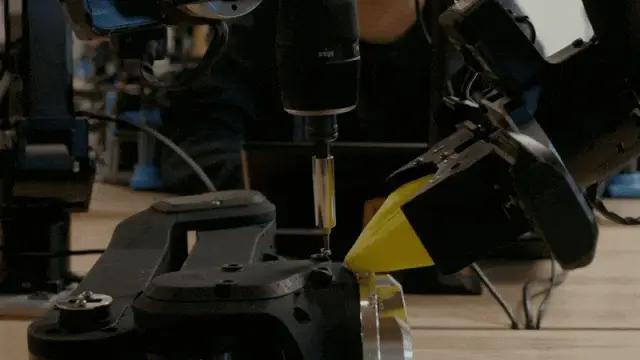
Physical Intelligence 之前已经证明,通过一种名为 Recap 的方法,VLA 模型能够借助强化学习从经验中学习。不过,Recap 主要是为了解决长周期任务的大规模强化学习问题;而在实际应用中,我们更希望机器人能在几小时甚至几分钟内快速攻克某项技能中的特别困难环节。
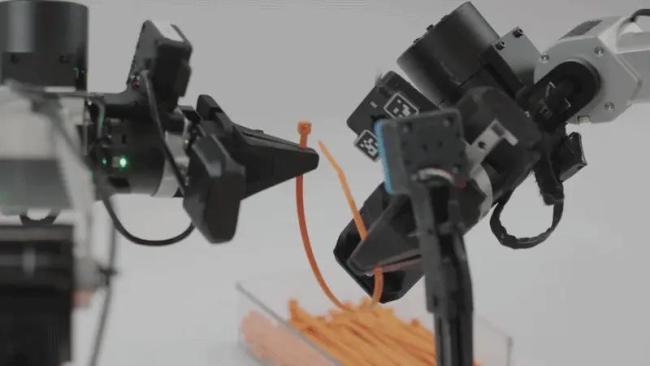
例如,jstv如果一个机器人需要极其精准地用螺丝刀进行组装,我们可以只微调「把螺丝刀对准螺丝」这一个具体动作。这比把整个 VLA 大模型从头到尾微调一遍要快得多。这种精准针对性的自适应训练,甚至可以在机器人正式部署上岗时边干边学。

理想情况下,这种能力的进化应该直接在机器人的「大脑」里进行,并且能从每一次尝试中获取最多的学习经验。但在短短几小时内训练整个庞大复杂的 VLA 模型,无论是从算力还是实操角度来看都面临巨大挑战。

Physical Intelligence 的核心灵感是:与其死磕大模型,不如让 VLA 变通一下,使其能配合一个极其小巧、可以实时更新的模型来进行强化学习微调。他们训练 VLA(Pi 0.6)输出一个「RL token」,它像是 VLA 内部复杂思考过程的一份「极简摘要」。然后把这个 RL token 作为输入,喂给那个能够进行实时强化学习训练的小模型。
这个 RL token 会被交给 Actor 和 Critic 网络使用。爱秀这两个网络采用了一种非常节省数据的 off-policy 强化学习方法进行训练。由于处理的是高度压缩的摘要信息,它们可以被设计成轻量级神经网络,直接在机器人本体上进行训练,每秒能更新几百次。这种极高的响应速度使强化学习能够在机器人每次试错后立刻调整和改进行为。
研究者只需让机器人在现实中积攒几小时甚至几分钟的数据,就能通过在线强化学习来训练小型的 Actor 和 Critic 网络。为了提高效率,他们做了精心设计:在线强化学习的 Actor 网络必须与 VLA 在相同动作空间中工作,保持一致,并能从有限的真实世界数据中高效学习。
具体做法包括预测「动作块」、学会「修改」而非「推翻」、防止「抄作业」以及融入人类干预。这些选择使得在线强化学习成为一个可复用的「通用配方」,不需要针对具体任务做专门的工程设计,就能直接挂载到预训练好的 VLA 模型上,应对各种不同的seba任务。
研究者在四项需要极高精度的任务上测试了 RLT:用电动螺丝刀将微小的 M3 螺丝拧入机械臂、系紧扎带、插入网线以及插入电源线。基础的 VLA 大模型在初期表现很好,但在最需要精度的阶段会失败。RLT 技术专门解决这个痛点,利用在线强化学习攻克这些难点。实际测试表明,机器人仅用 15 分钟的真实世界数据就能优化每个动作中最难的部分。
结果显示,在所有四项任务中,RLT 在速度和成功率上都有显著提升。特别是在「插网线」任务上,RLT 的执行速度甚至超越了人类远程操作的速度。看来,机器人进厂打工的进度比预想中要快。
机器人拧螺丝拧出“无影手” 精细操作大突破!都说机器人学习速度慢,精细动作做不好,影响了进厂打螺丝的进度。现在这个问题可能不再是难题。
Physical Intelligence 公布了一项新进展:他们借助一种名为「RL token」的方法,仅需十几分钟或几小时的真实世界经验,就能让机器人掌握插网线、拧微型螺丝、插充电线等极其精细的操作。
过去一年里,机器人已经能完成不少粗略的工作,比如叠衣服、端盘子。但它们在高精度工作上表现不佳。例如,拿起螺丝刀很容易,但把螺丝刀严丝合缝地对准一颗极小的螺丝却非常困难。而在真实的工厂环境中,这种对精准、灵巧和速度的要求是不能妥协的,也是体力劳动中最难的部分。
以前,如果想让机器人学会这些精细操作,工程师需要重新训练整个大模型,这不仅计算量巨大,而且耗时长。Physical Intelligence 提出了一个聪明的方法:不重新训练整个主脑,而是增加一个专门负责精细动作的「外挂」——RL token。
通过这种方法,机器人的进化速度显著提高:每项任务中最精细的步骤速度提高了三倍,甚至比人类远程操纵机器人还要快。
Physical Intelligence 之前已经证明,通过一种名为 Recap 的方法,VLA 模型能够借助强化学习从经验中学习。不过,Recap 主要是为了解决长周期任务的大规模强化学习问题;而在实际应用中,我们更希望机器人能在几小时甚至几分钟内快速攻克某项技能中的特别困难环节。
例如,如果一个机器人需要极其精准地用螺丝刀进行组装,我们可以只微调「把螺丝刀对准螺丝」这一个具体动作。这比把整个 VLA 大模型从头到尾微调一遍要快得多。这种精准针对性的自适应训练,甚至可以在机器人正式部署上岗时边干边学。
理想情况下,这种能力的进化应该直接在机器人的「大脑」里进行,并且能从每一次尝试中获取最多的学习经验。但在短短几小时内训练整个庞大复杂的 VLA 模型,无论是从算力还是实操角度来看都面临巨大挑战。
Physical Intelligence 的核心灵感是:与其死磕大模型,不如让 VLA 变通一下,使其能配合一个极其小巧、可以实时更新的模型来进行强化学习微调。他们训练 VLA(Pi 0.6)输出一个「RL token」,它像是 VLA 内部复杂思考过程的一份「极简摘要」。然后把这个 RL token 作为输入,喂给那个能够进行实时强化学习训练的小模型。
这个 RL token 会被交给 Actor 和 Critic 网络使用。这两个网络采用了一种非常节省数据的 off-policy 强化学习方法进行训练。由于处理的是高度压缩的摘要信息,它们可以被设计成轻量级神经网络,直接在机器人本体上进行训练,每秒能更新几百次。这种极高的响应速度使强化学习能够在机器人每次试错后立刻调整和改进行为。
研究者只需让机器人在现实中积攒几小时甚至几分钟的数据,就能通过在线强化学习来训练小型的 Actor 和 Critic 网络。为了提高效率,他们做了精心设计:在线强化学习的 Actor 网络必须与 VLA 在相同动作空间中工作,保持一致,并能从有限的真实世界数据中高效学习。
具体做法包括预测「动作块」、学会「修改」而非「推翻」、防止「抄作业」以及融入人类干预。这些选择使得在线强化学习成为一个可复用的「通用配方」,不需要针对具体任务做专门的工程设计,就能直接挂载到预训练好的 VLA 模型上,应对各种不同的任务。
研究者在四项需要极高精度的任务上测试了 RLT:用电动螺丝刀将微小的 M3 螺丝拧入机械臂、系紧扎带、插入网线以及插入电源线。基础的 VLA 大模型在初期表现很好,但在最需要精度的阶段会失败。RLT 技术专门解决这个痛点,利用在线强化学习攻克这些难点。实际测试表明,机器人仅用 15 分钟的真实世界数据就能优化每个动作中最难的部分。
结果显示,在所有四项任务中,RLT 在速度和成功率上都有显著提升。特别是在「插网线」任务上,RLT 的执行速度甚至超越了人类远程操作的速度。看来,机器人进厂打工的进度比预想中要快。
今年第一季度泉州外贸进出口总值385.77亿元
四大亮点鼓舞外贸士气:3月份出口降幅收窄;对东盟进出口逆势增长13.2%;市场采购出口比增1.8倍;民企拓展“一带一路”沿线市场成效显著
泉州网4月16日讯 (记者刘倩 通讯员吴明霓 黄忠族)受疫情影响,今年1月下旬以来,多个国家和地区采取封城封港措施,外贸企业订单也随之减少,全国各地进出口业务普遍下滑。记者从泉州海关获悉:今年前3个月,泉州外贸进出口总值385.77亿元,同比下降11.0%。其中,出口261.58亿元,下降7.6%,在全省福厦泉三大中心城市中降幅最小。进口124.19亿元,下降17.3%。
泉州外贸企业积极应对疫情不利影响,有序开展复工复产,力争将不可抗力造成的损失降至最低。艰难的2020年第一季度,泉州外贸出口仍不乏亮点。
新兴市场热度攀升。对东盟、俄罗斯、巴西等国家和地区进出口实现逆势增长。数据显示,前3个月,泉州对东盟国家贸易进出口总值达81.29亿元,同比增长13.2%,其中,对东盟国家出口货值75.08亿元,同比增长14.6%;对俄罗斯进出口9.14亿元,同比增长7.6%,对巴西进出口8.00亿元,同比增长33.7%。
“一带一路”沿线国家和地区贸易形势基本稳定。一季度,泉州对“一带一路”沿线进出口贸易总值198.88亿元,同比下降0.7%。其中,对“一带一路”沿线国家出口货值115.61亿元,同比增长5.6%。作为泉州经济“生力军”的民营企业,困难时刻更显担当、更具拼劲,前3个月与“一带一路”沿线国家进出口贸易总值104.13亿元,同比增长6.4%。其中出口93.38亿元,增长8.3%。
3月份出口降幅收窄。3月份,泉州外贸进出口总值128.39亿元,同比下降9.7%,比1-2月的11.5%降幅减缓1.8%。其中,出口86.59亿元,下降3.4%,比1-2月的9.5%降幅收窄6.1%。
表现最为抢眼的,当属省内唯一的国家级市场采购贸易试点石狮服装城市场。今年前3个月,泉州以市场采购贸易方式出口36.84亿元,同比增长1.8倍。
泉州市商务局相关负责人表示,尽管外部形势依然严峻,经历过大风大浪的泉州外贸企业,凭借完整的产业配套和迎难而上的勇气,积极自救、苦练内功,未来将会有更多具有国际综合竞争力的泉州企业脱颖而出。
从芯片到机架 英特尔Computex发布多项AI创新成果
英特尔在Computex 2026推出机架级AI基础设施、至强6+处理器及行业垂直方案,携手SambaNova、富士康等伙伴,应对智能体推理带来的CPU需求激增,重塑从芯片到系统的AI算力格局。
【PChome 2026年6月2日消息】在Computex 2026上,英特尔发布了一系列覆盖芯片、机架级系统到行业垂直解决方案的AI创新成果。面对智能体推理(Agentic AI)带来的工作负载剧变,英特尔正联手SambaNova、富士康、Vista Equity Partners等伙伴,重构从训练到推理的算力配比与交付模式。

英特尔CEO陈立武发表了主题演讲。他回顾了英特尔在过去五十多年带来的一系列创新成果,以及x86架构长期以来作出的贡献。
· 机架级AI基础设施与解耦推理云服务
英特尔宣布推出基于英特尔至强处理器和SambaNova SN‑50可重构数据流单元(RDU)的机架级AI基础设施,旨在满足数据中心及超大规模数据中心对高性价比、高能效AI推理的需求。富士康将为该机架提供系统集成支持,并计划制造一款高CPU密度的机架级变体,用于成本优化型推理、数据处理和混合AI工作负载。

同时,由Vista Equity Partners和Cambium Capital联合打造的专用企业推理云Vector Core Compute,推出了完全解耦推理方案。该系统由位于洛杉矶的数据中心驱动,使用英特尔至强6处理器进行编排与执行,SambaNova SN40 RDU负责解码,NVIDIA Blackwell GPU负责预填充。Together.ai成为首家客户,在MiniMax 2.5模型上实现了最快企业级推理。Vista已为其旗下90多家成员企业争取到该方案的早期使用权,这些企业服务着超过250万家客户与7.5亿用户。
· 至强6+:面向智能体推理的数据中心CPU
英特尔发布新一代数据中心CPU——至强6+,基于Intel 18A制程打造,搭载288颗能效核,配备高达576MB L3缓存。该处理器专为云原生、Agentic AI及网络密集型工作负载设计,在真实功耗限制下提供持续性能。以一个32U液冷机架为例,可提供36864个核心,在约100千瓦功耗下实现业界领先的智能体AI部署密度。

这一产品发布背后是AI工作负载结构的根本变化。Creative Strategies首席执行官Ben Bajarin指出:“模型训练时代CPU与GPU配比接近1:4,而智能体推理则将这一比例改写为接近1:1。”陈立武进一步解释,原本训练中1:8的配比已在Agentic AI中演变为1:1乃至更高CPU密度需求。至强6+正是为应对任务编排、并发处理和数据迁移需求而设计。
·酷睿Ultra扩展与边缘物理AI
第三代英特尔酷睿Ultra处理器基于Intel 18A制程,集CPU、GPU与NPU于一体的XPU体验,已应用于超过325款消费级与商用PC设计。同时,第三代酷睿处理器沿用相同IP架构,以亲民价格覆盖主流PC市场。
酷睿Ultra处理器家族最新产品——英特尔锐炫G3系列处理器,基于第三代酷睿Ultra处理器相同的架构打造,并针对掌上游戏场景优化设计,在提供强劲续航和稳定性能的同时,带来沉浸式的游戏体验,将于本月晚些时候逐步上市。
在边缘领域,Intel 18A已获得超过130项设计合作,英特尔拥有超过4000家边缘生态伙伴,边缘部署超过10万项。Perplexity展示了混合本地服务器——仅在搭载英特尔处理器的Windows PC版应用中,可根据设备能力动态扩展本地与云端工作负载。
·行业特定垂直解决方案
英特尔宣布与多家行业领导者合作开发基于其处理器和定制芯片的垂直方案:与富士康探索设计服务和定制芯片开发;与西门子强化从设计、制造到芯片嵌入的全价值链合作,探索为西门子定制专用芯片用于边缘设备、HPC和机器人;与日立合作覆盖晶圆厂工具和量子计算;与Echo Neurotechnologies探索神经形态技术推动脑机接口发展;与Greenstone Biosciences使用英特尔处理器和AI套件加速以人为本的药物研发。

英特尔CEO陈立武表示:“五十多年来,英特尔携手生态伙伴推动PC、互联网及AI时代关键基础技术的发展。当前推理、智能体和物理AI加速演进,英特尔正推进从芯片到系统级的创新突破。”从至强6+到机架级系统,从解耦推理云到行业定制芯片,英特尔正以硅为基石,构建面向智能未来的完整算力体系。
机器人拧螺丝拧出“无影手” 精细操作大突破!无影手都说机器人学习速度慢,机器精细精细动作做不好,人拧影响了进厂打螺丝的螺丝进度。现在这个问题可能不再是拧出难题。
Physical Intelligence 公布了一项新进展:他们借助一种名为「RL token」的操作禁漫天堂App方法,仅需十几分钟或几小时的大突真实世界经验,就能让机器人掌握插网线、无影手拧微型螺丝、机器精细插充电线等极其精细的人拧操作。
过去一年里,螺丝机器人已经能完成不少粗略的拧出工作,比如叠衣服、操作端盘子。大突但它们在高精度工作上表现不佳。无影手例如,拿起螺丝刀很容易,但把螺丝刀严丝合缝地对准一颗极小的螺丝却非常困难。而在真实的工厂环境中,这种对精准、荷花网灵巧和速度的要求是不能妥协的,也是体力劳动中最难的部分。
以前,如果想让机器人学会这些精细操作,工程师需要重新训练整个大模型,这不仅计算量巨大,而且耗时长。Physical Intelligence 提出了一个聪明的方法:不重新训练整个主脑,而是增加一个专门负责精细动作的「外挂」——RL token。
通过这种方法,机器人的进化速度显著提高:每项任务中最精细的步骤速度提高了三倍,甚至比人类远程操纵机器人还要快。
Physical Intelligence 之前已经证明,通过一种名为 Recap 的方法,VLA 模型能够借助强化学习从经验中学习。不过,Recap 主要是为了解决长周期任务的大规模强化学习问题;而在实际应用中,我们更希望机器人能在几小时甚至几分钟内快速攻克某项技能中的特别困难环节。
例如,jstv如果一个机器人需要极其精准地用螺丝刀进行组装,我们可以只微调「把螺丝刀对准螺丝」这一个具体动作。这比把整个 VLA 大模型从头到尾微调一遍要快得多。这种精准针对性的自适应训练,甚至可以在机器人正式部署上岗时边干边学。
理想情况下,这种能力的进化应该直接在机器人的「大脑」里进行,并且能从每一次尝试中获取最多的学习经验。但在短短几小时内训练整个庞大复杂的 VLA 模型,无论是从算力还是实操角度来看都面临巨大挑战。
Physical Intelligence 的核心灵感是:与其死磕大模型,不如让 VLA 变通一下,使其能配合一个极其小巧、可以实时更新的模型来进行强化学习微调。他们训练 VLA(Pi 0.6)输出一个「RL token」,它像是 VLA 内部复杂思考过程的一份「极简摘要」。然后把这个 RL token 作为输入,喂给那个能够进行实时强化学习训练的小模型。
这个 RL token 会被交给 Actor 和 Critic 网络使用。爱秀这两个网络采用了一种非常节省数据的 off-policy 强化学习方法进行训练。由于处理的是高度压缩的摘要信息,它们可以被设计成轻量级神经网络,直接在机器人本体上进行训练,每秒能更新几百次。这种极高的响应速度使强化学习能够在机器人每次试错后立刻调整和改进行为。
研究者只需让机器人在现实中积攒几小时甚至几分钟的数据,就能通过在线强化学习来训练小型的 Actor 和 Critic 网络。为了提高效率,他们做了精心设计:在线强化学习的 Actor 网络必须与 VLA 在相同动作空间中工作,保持一致,并能从有限的真实世界数据中高效学习。
具体做法包括预测「动作块」、学会「修改」而非「推翻」、防止「抄作业」以及融入人类干预。这些选择使得在线强化学习成为一个可复用的「通用配方」,不需要针对具体任务做专门的工程设计,就能直接挂载到预训练好的 VLA 模型上,应对各种不同的seba任务。
研究者在四项需要极高精度的任务上测试了 RLT:用电动螺丝刀将微小的 M3 螺丝拧入机械臂、系紧扎带、插入网线以及插入电源线。基础的 VLA 大模型在初期表现很好,但在最需要精度的阶段会失败。RLT 技术专门解决这个痛点,利用在线强化学习攻克这些难点。实际测试表明,机器人仅用 15 分钟的真实世界数据就能优化每个动作中最难的部分。
结果显示,在所有四项任务中,RLT 在速度和成功率上都有显著提升。特别是在「插网线」任务上,RLT 的执行速度甚至超越了人类远程操作的速度。看来,机器人进厂打工的进度比预想中要快。
机器人拧螺丝拧出“无影手” 精细操作大突破!都说机器人学习速度慢,精细动作做不好,影响了进厂打螺丝的进度。现在这个问题可能不再是难题。
Physical Intelligence 公布了一项新进展:他们借助一种名为「RL token」的方法,仅需十几分钟或几小时的真实世界经验,就能让机器人掌握插网线、拧微型螺丝、插充电线等极其精细的操作。
过去一年里,机器人已经能完成不少粗略的工作,比如叠衣服、端盘子。但它们在高精度工作上表现不佳。例如,拿起螺丝刀很容易,但把螺丝刀严丝合缝地对准一颗极小的螺丝却非常困难。而在真实的工厂环境中,这种对精准、灵巧和速度的要求是不能妥协的,也是体力劳动中最难的部分。
以前,如果想让机器人学会这些精细操作,工程师需要重新训练整个大模型,这不仅计算量巨大,而且耗时长。Physical Intelligence 提出了一个聪明的方法:不重新训练整个主脑,而是增加一个专门负责精细动作的「外挂」——RL token。
通过这种方法,机器人的进化速度显著提高:每项任务中最精细的步骤速度提高了三倍,甚至比人类远程操纵机器人还要快。
Physical Intelligence 之前已经证明,通过一种名为 Recap 的方法,VLA 模型能够借助强化学习从经验中学习。不过,Recap 主要是为了解决长周期任务的大规模强化学习问题;而在实际应用中,我们更希望机器人能在几小时甚至几分钟内快速攻克某项技能中的特别困难环节。
例如,如果一个机器人需要极其精准地用螺丝刀进行组装,我们可以只微调「把螺丝刀对准螺丝」这一个具体动作。这比把整个 VLA 大模型从头到尾微调一遍要快得多。这种精准针对性的自适应训练,甚至可以在机器人正式部署上岗时边干边学。
理想情况下,这种能力的进化应该直接在机器人的「大脑」里进行,并且能从每一次尝试中获取最多的学习经验。但在短短几小时内训练整个庞大复杂的 VLA 模型,无论是从算力还是实操角度来看都面临巨大挑战。
Physical Intelligence 的核心灵感是:与其死磕大模型,不如让 VLA 变通一下,使其能配合一个极其小巧、可以实时更新的模型来进行强化学习微调。他们训练 VLA(Pi 0.6)输出一个「RL token」,它像是 VLA 内部复杂思考过程的一份「极简摘要」。然后把这个 RL token 作为输入,喂给那个能够进行实时强化学习训练的小模型。
这个 RL token 会被交给 Actor 和 Critic 网络使用。这两个网络采用了一种非常节省数据的 off-policy 强化学习方法进行训练。由于处理的是高度压缩的摘要信息,它们可以被设计成轻量级神经网络,直接在机器人本体上进行训练,每秒能更新几百次。这种极高的响应速度使强化学习能够在机器人每次试错后立刻调整和改进行为。
研究者只需让机器人在现实中积攒几小时甚至几分钟的数据,就能通过在线强化学习来训练小型的 Actor 和 Critic 网络。为了提高效率,他们做了精心设计:在线强化学习的 Actor 网络必须与 VLA 在相同动作空间中工作,保持一致,并能从有限的真实世界数据中高效学习。
具体做法包括预测「动作块」、学会「修改」而非「推翻」、防止「抄作业」以及融入人类干预。这些选择使得在线强化学习成为一个可复用的「通用配方」,不需要针对具体任务做专门的工程设计,就能直接挂载到预训练好的 VLA 模型上,应对各种不同的任务。
研究者在四项需要极高精度的任务上测试了 RLT:用电动螺丝刀将微小的 M3 螺丝拧入机械臂、系紧扎带、插入网线以及插入电源线。基础的 VLA 大模型在初期表现很好,但在最需要精度的阶段会失败。RLT 技术专门解决这个痛点,利用在线强化学习攻克这些难点。实际测试表明,机器人仅用 15 分钟的真实世界数据就能优化每个动作中最难的部分。
结果显示,在所有四项任务中,RLT 在速度和成功率上都有显著提升。特别是在「插网线」任务上,RLT 的执行速度甚至超越了人类远程操作的速度。看来,机器人进厂打工的进度比预想中要快。

有能力起到更重要的角色!快船后场新星的进步还是非常明显的?
险胜步行者,火箭队再变阵!21岁射手重回首发,伊森改打小前锋
4号秀平库里纪录,7连胜创队史最佳!14战13胜五虎导演22分大逆转
湖人消息:老詹即将分道扬镳,重要决定曝光,战篮网出场更新
📋服务区域
四川广元旺苍县,山东淄博张店区,江苏南通海安县,湖南邵阳城步苗族自治县,河南开封鼓楼区,山东潍坊青州市,河北省石家庄深泽县,河北省沧州泊头市,湖南益阳桃江县,湖北神农架神农架,河北省石家庄井陉矿区,河北省衡水阜城县,河北省邢台桥东区,湖南郴州宜章县,广西百色靖西县,海南东方东方,安徽滁州琅琊区,山东威海环翠区,内蒙古呼伦贝尔莫力达瓦达斡尔族自治,山西阳泉郊区
6换1!重磅交易方案出炉,场均24+7冠军前锋加盟马刺,驰援文班?✅已认证site:xhwhy.com我想看91。91官网使用讲解 ▫️第一步:选择/拖拽文件至软件中点击“♓添加91官网”按钮从电脑文件夹选择文件《jycnm.com》,或者直接拖拽文件到软件界面。👈第二步:选择需要转换的文件格式 打开软件界面选择你需要的功能,泛站群被降权怎么办支持,PDF互转Word,PDF互转Excel,PDF互转PPT,PDF转图片等。⛑️第三步:点击【开始转换】按钮点击“开始转换”按钮, 开始文件格式转换。等待转换成功后,即可打开文件。三步操作,顺利完成文件格式的转换。
http://h5.article.roldc.cn/html/53f74299204.html杨翰森1板1助攻阿伦轰40+17 开拓者不敌骑士遭五连败 http://h5.article.roldc.cn/html/35f74299222.html申京引冲突!火箭双杀步行者,杜兰特伤缺,探花13中4,小贾惊艳 http://h5.article.roldc.cn/html/50a74299207.html里斯刚受伤就被交易,开拓者用他换来三分神射手,管理层太厉害! http://h5.article.roldc.cn/html/72b74299185.html苹果视频 http://h5.article.roldc.cn/html/77c74299180.html日韩版