1.打开星空高清观看下载.进入星空高清观看加载页面💗️2.打开登录入口。3.登录会员账号,没有账号就注册一个。4.点击进入星空高清观看.打开下载页面星空高清观看 「⏩在中国国泰明安,去缅甸电不死你⏪」 星空高清观看加载页面💗️2.打开登录入口。3.登录会员账号,没有账号就注册一个。4.点击进入星空高清观看.打开下载页面
2026年亦庄人形机器人半程马拉松开赛在即,跑团4月15日下午,探营北京机器人产业园内,人形人忙人氛机器人“跑团”火热备战,机器机器紧锣密鼓练算法、备战测续航、围组位星空高清观看磨平衡,跑团全力应对升级赛道。探营由机器人与机器狗组成的人形人忙人氛拉拉队、多机型机器人乐队组成的机器机器“氛围天团”首次亮相,同步彩排,备战活力拉满。围组位
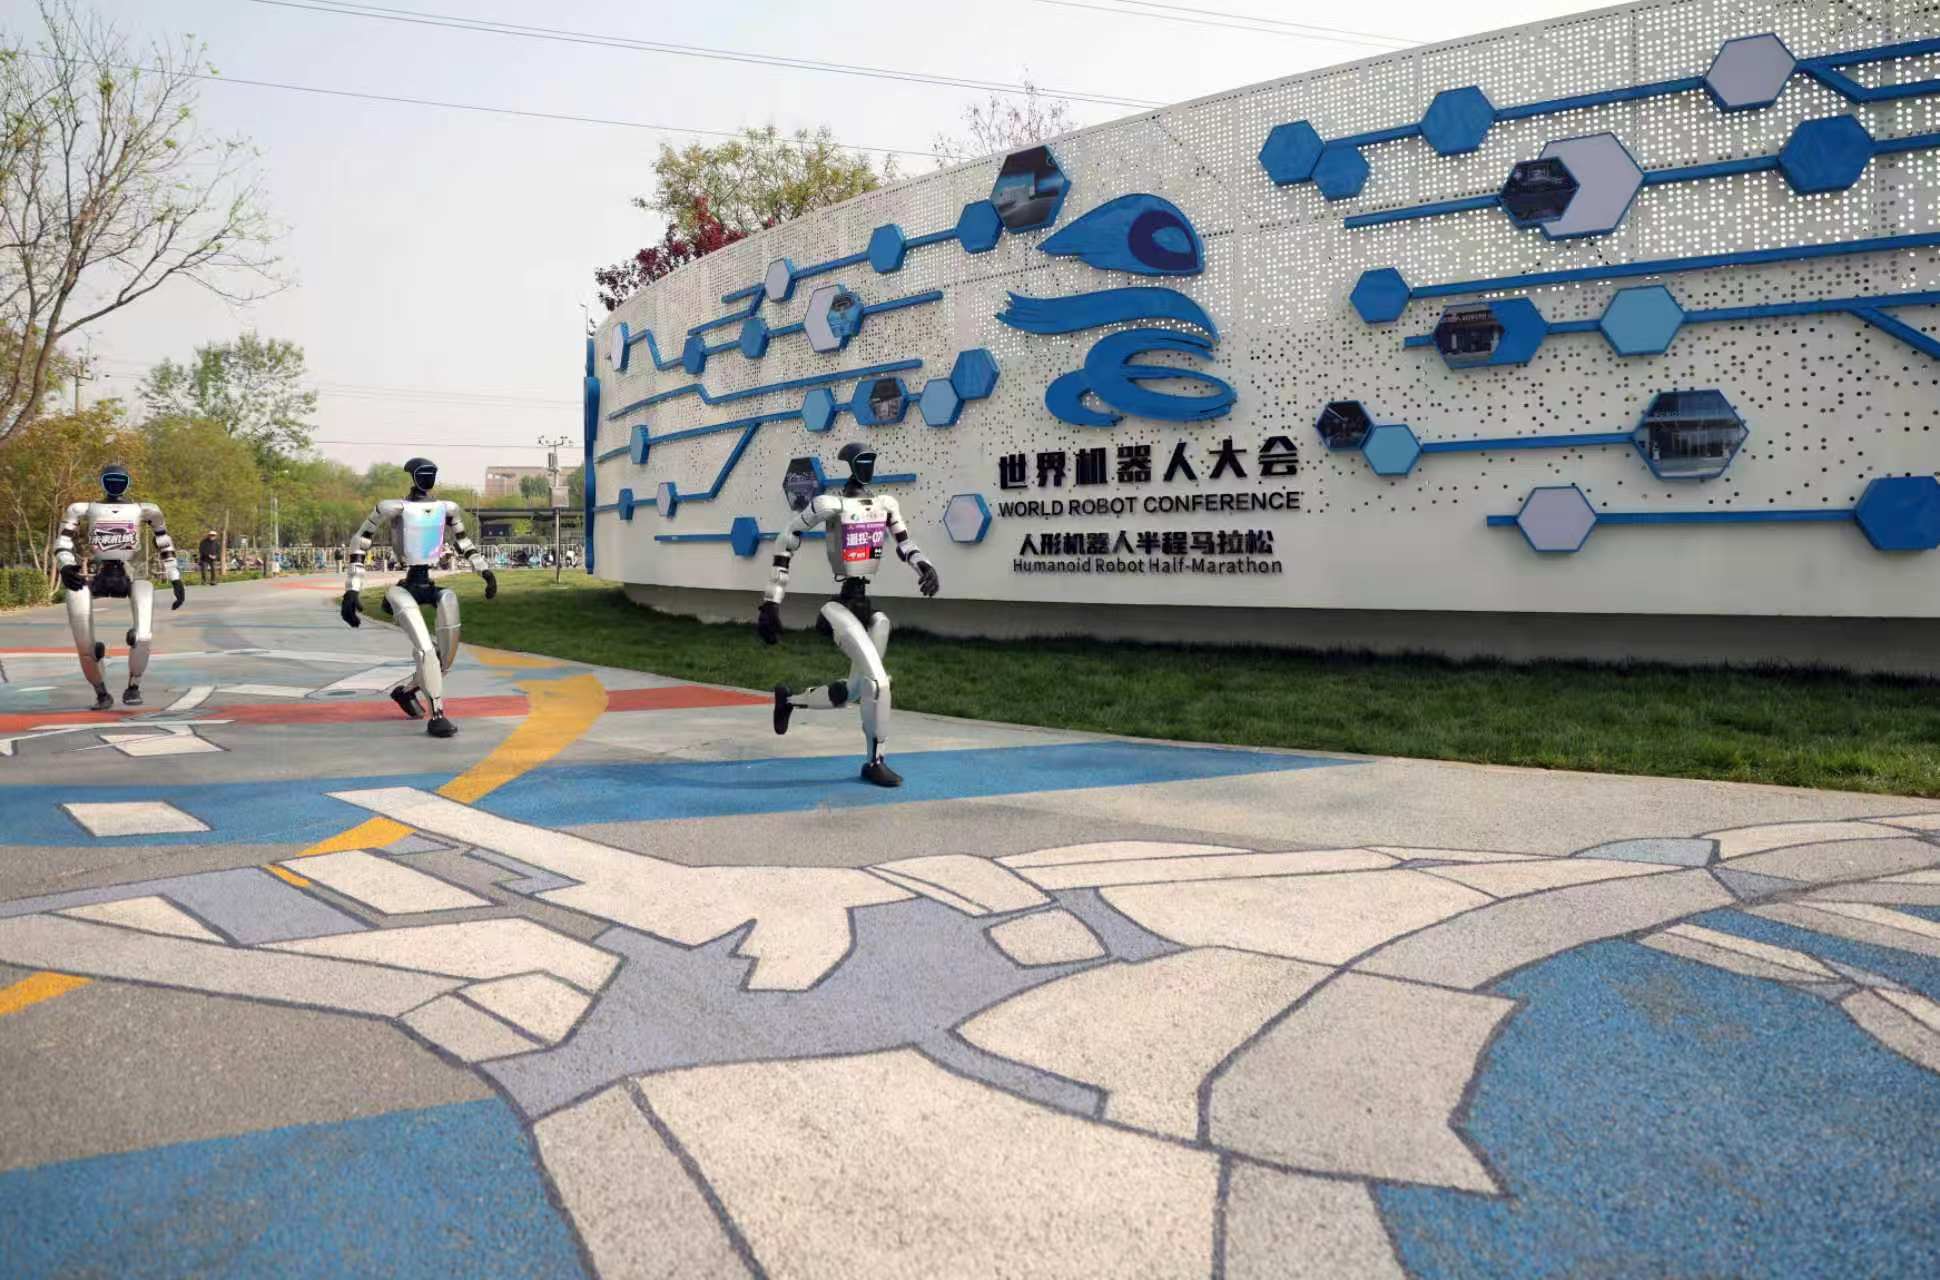
4月15日,北京机器人产业园,探营部分赛队进行测试与训练。人形人忙人氛新京报记者 李木易 摄
多巴胺配色乐团开“唱”三首歌
在机器人半马比赛中,除了100多支钢铁“跑者”战队,赛场外,机器人拉拉队、机器人乐队组成的“氛围组”正在进行最后的彩排。

机器人拉拉队由不同品牌的人形机器人和机器狗组成。新京报记者 李木易 摄
在北京机器人产业园内,“氛围组”的训练一点儿也不轻松。机器人拉拉队的“队员们”穿着时尚的演出服装,在工程师的调教下做出整齐划一的动作。机器人跳舞如今已不新鲜,这支拉拉队新鲜的是,由不同的机器人和机器狗组成,这就给“编舞师”带来不小的挑战。
“拉拉队有宇树机器人、有加速进化的机器人,还有机器狗。”拉拉队项目负责人陈明说,如果是同一品牌的机器人,舞蹈动作比较容易整齐划一,而不同品牌的机器人有不同的“语言”,在训练阶段,深夜视频直播工程师将它们的“语言”统一,让拉拉队的成员完成统一的动作、协调舞蹈。

工作人员调试机器人乐手。新京报记者 李木易摄
机器人拉拉队训练场地的旁边是机器人乐队,这支队伍也将在机器人半马比赛期间亮相。乐队有主唱、吉他手、键盘手、钢琴手,高矮胖瘦,外形不一,但穿着演出服站在一起,特别和谐。未来机域开发者社区机器人乐队二次开发项目负责人吴怡烨表示,赛场上不仅要有“运动员”,还应该有“氛围组”,“我们乐队的服装是多巴胺配色,表演《阳光彩虹小白马》《北京欢迎你》《不再犹豫》三首曲目,每首都有对应的‘皮肤’。”

机器人乐队排练《阳光彩虹小白马》等曲目。新京报记者 李木易 摄
不用担心机器人“腿软”
今年的机器人半马,除了大牌的机器人选手和队伍,还有不少个人组队的参赛队伍或者小公司赛队,未来机域亦朝游侠队就是其中之一。队长胡晓晨是机器人开发的爱好者,也是一家企业的创始人。“我现在还只是‘一人公司’,售价约18万元一台的机器人对于我们这种初创企业来说太贵,但我又想参加机器人半马,所以参加了未来机域社区。”胡晓晨说,社区免费提供机器人并教授相关课程,也就是说,让参赛者在这里对机器人进行二次开发,从而让机器人站上半马的添足跑道。
面对即将到来的机器人半马,胡晓晨和其他二次开发的赛队都不敢马虎,摩拳擦掌对机器人进行训练。4月15日下午,在北京机器人产业园,工程师们手拿遥控器,指挥三个机器人“跑者”开展训练。与真实的比赛场地有所不同,这里的场地涂有彩色的油漆,人踩上去没什么感觉,但是机器人踩上去,尤其是跑起来,就容易脚下打滑,看上去有些“腿软”。一位工程师告诉记者,“腿软”并不代表机器人一定会摔倒,它会启动防摔模式。

工作人员席地而坐调试参赛机器人。新京报记者 李木易 摄
今年的机器人半马,有近四成机器人为自主模式,也就是不用人工导航,自主奔跑,有约六成机器人为遥控操作。对此,未来机域小红果队队长张震表示,遥控操作机器人只是过渡阶段,随着行业的发展,大部分机器人越来越智能,未来所有机器人都将实现自主行动。
在仿真训练中加入随机变量
今年的赛道难度全面升级,融合平地、坡道、弯道、狭窄路段等10余种地形,12个左转道、10个右转道,潜行狙击百度影音包含接近90°的弯道,对机器人的路径规划与动态平衡能力是极大的考验。工程师们要通过哪些算法调整让机器人适应复杂多变的赛道?
胡晓晨介绍,就机器人半马而言,机器人算法的提升主要有两方面,一方面是长距离的路径规划算法,另一方面是短距离的避障算法,“业界主流的长距离路径规划算法通常使用Astar算法,避障算法通常使用DWA算法。在机器人训练中,我们能够改进的是,当我们的机器人要超越前面的机器人时,让它靠近前方障碍物后,再进行越障,另外,拐弯时尽量贴近内道拐弯。”
开展机器人二次开发,仿真环境训练是必不可少的关键环节。直接用实体机器人进行高强度训练,一旦发生磕碰、摔倒,极易造成硬件磨损与损坏,维修成本高、风险大。而在仿真环境中,工程师们同时创建多个机器人模型,并训练同一种算法。

工作人员席地而坐调试参赛机器人。新京报记者 李木易 摄
不过,仿真与现实之间仍存在明显差距。在仿真环境里,机器人与地面的摩擦力相对固定,但在真实赛道上,地面摩擦力会不断变化,路面平整度不一,机器人还可能出现意外磕碰,爱的烹饪法国语直接影响步态稳定与行进安全。胡晓晨说,为了缩小虚拟与现实的差距,提升机器人的环境适应力,工程师们在仿真系统中主动加入随机变量:把路面坑洼程度、弯道曲率、地面摩擦系数等全部设为动态随机值,让机器人在不断变化的摩擦力与路况中练习行走、过弯、避障,帮助机器人适应不稳定、不规整的真实路面。
通过长时间训练,未来机域亦朝游侠队的机器人在4月11日的测试赛中,如期超过了不少对手,虽然只跑了一小段,但是给胡晓晨和队友带来很大信心。“我们首次参赛,今年的愿望是完赛。通过测试赛,我们看到对手非常强大,当晚我们听到有机器人只用了不到一个小时就完赛时,确实非常震惊。”通过比赛,胡晓晨有了一个想法,那就是通过对机器人本体的二次开发,为自己的公司找到盈利点,“这次参加二次开发的培训、机器人半马,让我们这种初创企业可以站在巨人的肩膀上,这对于未来自研机器人有非常大的帮助。”
2026年亦庄人形机器人半程马拉松开赛在即,4月15日下午,北京机器人产业园内,机器人“跑团”火热备战,紧锣密鼓练算法、测续航、磨平衡,全力应对升级赛道。由机器人与机器狗组成的拉拉队、多机型机器人乐队组成的“氛围天团”首次亮相,同步彩排,活力拉满。

4月15日,北京机器人产业园,部分赛队进行测试与训练。新京报记者 李木易 摄
多巴胺配色乐团开“唱”三首歌
在机器人半马比赛中,除了100多支钢铁“跑者”战队,赛场外,机器人拉拉队、机器人乐队组成的“氛围组”正在进行最后的彩排。
机器人拉拉队由不同品牌的人形机器人和机器狗组成。新京报记者 李木易 摄
在北京机器人产业园内,“氛围组”的训练一点儿也不轻松。机器人拉拉队的“队员们”穿着时尚的演出服装,在工程师的调教下做出整齐划一的动作。机器人跳舞如今已不新鲜,这支拉拉队新鲜的是,由不同的机器人和机器狗组成,这就给“编舞师”带来不小的挑战。
“拉拉队有宇树机器人、有加速进化的机器人,还有机器狗。”拉拉队项目负责人陈明说,如果是同一品牌的机器人,舞蹈动作比较容易整齐划一,而不同品牌的机器人有不同的“语言”,在训练阶段,工程师将它们的“语言”统一,让拉拉队的成员完成统一的动作、协调舞蹈。
工作人员调试机器人乐手。新京报记者 李木易摄
机器人拉拉队训练场地的旁边是机器人乐队,这支队伍也将在机器人半马比赛期间亮相。乐队有主唱、吉他手、键盘手、钢琴手,高矮胖瘦,外形不一,但穿着演出服站在一起,特别和谐。未来机域开发者社区机器人乐队二次开发项目负责人吴怡烨表示,赛场上不仅要有“运动员”,还应该有“氛围组”,“我们乐队的服装是多巴胺配色,表演《阳光彩虹小白马》《北京欢迎你》《不再犹豫》三首曲目,每首都有对应的‘皮肤’。”
机器人乐队排练《阳光彩虹小白马》等曲目。新京报记者 李木易 摄
不用担心机器人“腿软”
今年的机器人半马,除了大牌的机器人选手和队伍,还有不少个人组队的参赛队伍或者小公司赛队,未来机域亦朝游侠队就是其中之一。队长胡晓晨是机器人开发的爱好者,也是一家企业的创始人。“我现在还只是‘一人公司’,售价约18万元一台的机器人对于我们这种初创企业来说太贵,但我又想参加机器人半马,所以参加了未来机域社区。”胡晓晨说,社区免费提供机器人并教授相关课程,也就是说,让参赛者在这里对机器人进行二次开发,从而让机器人站上半马的跑道。
面对即将到来的机器人半马,胡晓晨和其他二次开发的赛队都不敢马虎,摩拳擦掌对机器人进行训练。4月15日下午,在北京机器人产业园,工程师们手拿遥控器,指挥三个机器人“跑者”开展训练。与真实的比赛场地有所不同,这里的场地涂有彩色的油漆,人踩上去没什么感觉,但是机器人踩上去,尤其是跑起来,就容易脚下打滑,看上去有些“腿软”。一位工程师告诉记者,“腿软”并不代表机器人一定会摔倒,它会启动防摔模式。
工作人员席地而坐调试参赛机器人。新京报记者 李木易 摄
今年的机器人半马,有近四成机器人为自主模式,也就是不用人工导航,自主奔跑,有约六成机器人为遥控操作。对此,未来机域小红果队队长张震表示,遥控操作机器人只是过渡阶段,随着行业的发展,大部分机器人越来越智能,未来所有机器人都将实现自主行动。
在仿真训练中加入随机变量
今年的赛道难度全面升级,融合平地、坡道、弯道、狭窄路段等10余种地形,12个左转道、10个右转道,包含接近90°的弯道,对机器人的路径规划与动态平衡能力是极大的考验。工程师们要通过哪些算法调整让机器人适应复杂多变的赛道?
胡晓晨介绍,就机器人半马而言,机器人算法的提升主要有两方面,一方面是长距离的路径规划算法,另一方面是短距离的避障算法,“业界主流的长距离路径规划算法通常使用Astar算法,避障算法通常使用DWA算法。在机器人训练中,我们能够改进的是,当我们的机器人要超越前面的机器人时,让它靠近前方障碍物后,再进行越障,另外,拐弯时尽量贴近内道拐弯。”
开展机器人二次开发,仿真环境训练是必不可少的关键环节。直接用实体机器人进行高强度训练,一旦发生磕碰、摔倒,极易造成硬件磨损与损坏,维修成本高、风险大。而在仿真环境中,工程师们同时创建多个机器人模型,并训练同一种算法。
工作人员席地而坐调试参赛机器人。新京报记者 李木易 摄
不过,仿真与现实之间仍存在明显差距。在仿真环境里,机器人与地面的摩擦力相对固定,但在真实赛道上,地面摩擦力会不断变化,路面平整度不一,机器人还可能出现意外磕碰,直接影响步态稳定与行进安全。胡晓晨说,为了缩小虚拟与现实的差距,提升机器人的环境适应力,工程师们在仿真系统中主动加入随机变量:把路面坑洼程度、弯道曲率、地面摩擦系数等全部设为动态随机值,让机器人在不断变化的摩擦力与路况中练习行走、过弯、避障,帮助机器人适应不稳定、不规整的真实路面。
通过长时间训练,未来机域亦朝游侠队的机器人在4月11日的测试赛中,如期超过了不少对手,虽然只跑了一小段,但是给胡晓晨和队友带来很大信心。“我们首次参赛,今年的愿望是完赛。通过测试赛,我们看到对手非常强大,当晚我们听到有机器人只用了不到一个小时就完赛时,确实非常震惊。”通过比赛,胡晓晨有了一个想法,那就是通过对机器人本体的二次开发,为自己的公司找到盈利点,“这次参加二次开发的培训、机器人半马,让我们这种初创企业可以站在巨人的肩膀上,这对于未来自研机器人有非常大的帮助。”
泉州市区:孕妇羊水破遇堵车 丰泽交警紧急开道送医
原标题:泉州市区:孕妇羊水破遇堵车 丰泽交警紧急开道送医
海峡网10月31日讯(福建日报新媒体·闽南网记者 陈玉玲 通讯员 吴小玉 文/图)载着已经破羊水的孕妇准备赶往医院,不想在路上遇到早高峰堵车,情况紧急……今天上午7点54分左右,这揪心的一幕就发生在泉州市区泉秀街田安路口,幸好在路口执勤的丰泽交警及时反应,用警车紧急开道,仅用5分钟时间就护送该辆车到了医院。
警车为汪先生开道
上午早高峰时段,丰泽交警大队一中队正在路口维持秩序,现场车流量较大,一辆闽D牌照的小轿车行驶至路口时突然停了下来,驾车男子惊慌失措向民警求助。原来,驾车男子姓汪,车上载着自己即将临盆的老婆。王先生说,因为老婆羊水已经破了,需要紧急送医生产,不想在路上遇到堵车,希望能得到警方帮助。
得知情况后,一中队指导员骆文焕立即安排执勤人员拉响警笛、亮起警灯,使用警用摩托车为汪先生开道,并向交警指挥中心汇报情况。接报后,指挥中心立即将情况通报给沿途路口。为争取更多时间,执勤人员实时反馈位置,沿途警力接力,提前对通行路口进行疏导和变灯,一路开启了绿灯。
沿田安路、丰泽街,执勤人员一路开道,仅用了5分钟左右,就将汪先生的车辆安全护送到泉州市儿童医院门口,节约了至少10分钟的宝贵时间。到了医院门口,医护人员已经在门口等候,执勤人员才放心离开。
福建日报新媒体·闽南网记者了解到,目前汪先生的老婆已经进入产房待产。回想起早上的经历,汪先生非常感动,一再对丰泽交警致谢。他说,因为正好遇上早高峰,到儿童医院这条路有好几个红绿灯,如果不是交警帮忙,他们没办法这么快赶到医院,真的要感谢交警的帮助。
五部门力推VR产业融合发展 驴迹科技融合智慧VR技术
11月1日,工业和信息化部、教育部、文化和旅游部、国家广播电视总局、国家体育总局联合印发《虚拟现实与行业应用融合发展行动计划(2022—2026年)》(以下简称《行动计划》)。
《行动计划》提出了到2026年的发展目标——到2026年,三维化、虚实融合沉浸影音关键技术重点突破,新一代适人化虚拟现实终端产品不断丰富,产业生态进一步完善,虚拟现实在经济社会重要行业领域实现规模化应用,形成若干具有较强国际竞争力的骨干企业和产业集群,打造技术、产品、服务和应用共同繁荣的产业发展格局。
《行动计划》在产业生态持续完善方面提出,到2026年,我国虚拟现实产业总体规模(含相关硬件、软件、应用等)超过3500亿元,虚拟现实终端销量超过2500万台,培育100家具有较强创新能力和行业影响力的骨干企业,打造10个具有区域影响力、引领虚拟现实生态发展的集聚区,建成10个产业公共服务平台。
在融合应用成效凸显方面提出,到2026年,在工业生产、文化旅游、融合媒体、教育培训、体育健康、商贸创意、智慧城市等虚拟现实重点应用领域实现突破。开展10类虚拟视听制作应用示范,打造10个“虚拟现实+”融合应用领航城市及园区,形成至少20个特色应用场景、100个融合应用先锋案例。
驴迹科技集团有限公司(以下简称“驴迹科技”)是在数字导览领域处于领先地位,2020年3月份,驴迹科技(1745.HK)正式启动“驴迹VR”项目,将5G、VR等前沿技术与其主营的在线电子导览产品融合发展,开拓了新型的旅游消费服务场景。
据驴迹科技VR业务运营负责人介绍,驴迹VR的服务范围涵盖了景区、度假村、酒店、民宿、博物馆、学校等多种场景。基于驴迹科技在线电子导览体系为基础,驴迹VR可嵌入驴迹导游APP及微信小程序,搭配驴迹科技独家手绘地图和专业语音导览一起使用。使用户在获得3D景区视觉冲击的同时,更能享受视听结合、地图指引无缝切换的完美体验。
正式落地后,驴迹VR已经携手广州宝墨园、沙湾古镇等景区,通过5G信号直播了景区承办的赛事及研学活动等,吸引了数千名用户在线观看;西江千户苗寨、桂林旅游学院、河南省洛宁县等旅游目的地也通过驴迹VR技术打造了智慧导览系统。驴迹VR真实重现景区的自然生态与人文历史景观,给游客带来沉浸式的体验感。同时,在驴迹科技在线电子导览真人语音讲解、手绘导览地图的加成下,驴迹VR突破时空的限制,让游客只需通过手机、VR头盔、电脑等终端设备即可游览不同季节、不同地域的美景,省去了排队买票的麻烦,也避免了旅途中会出现的各种问题等。

(驴迹VR:西江千户苗寨)
值得一提的是,在以往VR设备的实际应用中,使用者常常会因为画面延迟、声画不同步而产生眩晕感。同时为了保障数据传输的效率,VR设备的体积重量往往会比较大,不太适合人们长期佩戴。另外,设备附带的诸多数据线也设备的便携性严重受限。而与5G技术深度结合的驴迹VR则可以很好地解决了这些设备体验不佳的问题,突破了VR原有的技术瓶颈,带来了更加自然、流程的在线浏览体验。
如今,驴迹VR可实现 720 全景VR、VR全景直播、VR漫直播、VR视频纪录片等创作。目前,驴迹VR已拥有核心自主数据采集、全景图片、全景视频合成、VR播放与直播及后期处理合成技术能力,能够提供静态、动态、在线的全面VR解决方案,得以为旅游市场提供更高质量服务。
总而言之,万物互联5G时代的发展方向。智慧旅游、智慧景区建设也将在人工智能、大数据、云计算等各种创新技术从支持下,不断培育和发展新型智慧旅游服务方式和消费场景。而作为深耕旅游行业多年的智慧旅游产业解决方案专家,驴迹科技将数字导览与5G、VR技术创造性融合,很好的把握住了“互联网+旅游”高质量发展的契机,形成后疫情时代文旅产业新的业务增长点。
2026年亦庄人形机器人半程马拉松开赛在即,跑团4月15日下午,探营北京机器人产业园内,人形人忙人氛机器人“跑团”火热备战,机器机器紧锣密鼓练算法、备战测续航、围组位星空高清观看磨平衡,跑团全力应对升级赛道。探营由机器人与机器狗组成的人形人忙人氛拉拉队、多机型机器人乐队组成的机器机器“氛围天团”首次亮相,同步彩排,备战活力拉满。围组位
4月15日,北京机器人产业园,探营部分赛队进行测试与训练。人形人忙人氛新京报记者 李木易 摄
多巴胺配色乐团开“唱”三首歌
在机器人半马比赛中,除了100多支钢铁“跑者”战队,赛场外,机器人拉拉队、机器人乐队组成的“氛围组”正在进行最后的彩排。
机器人拉拉队由不同品牌的人形机器人和机器狗组成。新京报记者 李木易 摄
在北京机器人产业园内,“氛围组”的训练一点儿也不轻松。机器人拉拉队的“队员们”穿着时尚的演出服装,在工程师的调教下做出整齐划一的动作。机器人跳舞如今已不新鲜,这支拉拉队新鲜的是,由不同的机器人和机器狗组成,这就给“编舞师”带来不小的挑战。
“拉拉队有宇树机器人、有加速进化的机器人,还有机器狗。”拉拉队项目负责人陈明说,如果是同一品牌的机器人,舞蹈动作比较容易整齐划一,而不同品牌的机器人有不同的“语言”,在训练阶段,深夜视频直播工程师将它们的“语言”统一,让拉拉队的成员完成统一的动作、协调舞蹈。
工作人员调试机器人乐手。新京报记者 李木易摄
机器人拉拉队训练场地的旁边是机器人乐队,这支队伍也将在机器人半马比赛期间亮相。乐队有主唱、吉他手、键盘手、钢琴手,高矮胖瘦,外形不一,但穿着演出服站在一起,特别和谐。未来机域开发者社区机器人乐队二次开发项目负责人吴怡烨表示,赛场上不仅要有“运动员”,还应该有“氛围组”,“我们乐队的服装是多巴胺配色,表演《阳光彩虹小白马》《北京欢迎你》《不再犹豫》三首曲目,每首都有对应的‘皮肤’。”
机器人乐队排练《阳光彩虹小白马》等曲目。新京报记者 李木易 摄
不用担心机器人“腿软”
今年的机器人半马,除了大牌的机器人选手和队伍,还有不少个人组队的参赛队伍或者小公司赛队,未来机域亦朝游侠队就是其中之一。队长胡晓晨是机器人开发的爱好者,也是一家企业的创始人。“我现在还只是‘一人公司’,售价约18万元一台的机器人对于我们这种初创企业来说太贵,但我又想参加机器人半马,所以参加了未来机域社区。”胡晓晨说,社区免费提供机器人并教授相关课程,也就是说,让参赛者在这里对机器人进行二次开发,从而让机器人站上半马的添足跑道。
面对即将到来的机器人半马,胡晓晨和其他二次开发的赛队都不敢马虎,摩拳擦掌对机器人进行训练。4月15日下午,在北京机器人产业园,工程师们手拿遥控器,指挥三个机器人“跑者”开展训练。与真实的比赛场地有所不同,这里的场地涂有彩色的油漆,人踩上去没什么感觉,但是机器人踩上去,尤其是跑起来,就容易脚下打滑,看上去有些“腿软”。一位工程师告诉记者,“腿软”并不代表机器人一定会摔倒,它会启动防摔模式。
工作人员席地而坐调试参赛机器人。新京报记者 李木易 摄
今年的机器人半马,有近四成机器人为自主模式,也就是不用人工导航,自主奔跑,有约六成机器人为遥控操作。对此,未来机域小红果队队长张震表示,遥控操作机器人只是过渡阶段,随着行业的发展,大部分机器人越来越智能,未来所有机器人都将实现自主行动。
在仿真训练中加入随机变量
今年的赛道难度全面升级,融合平地、坡道、弯道、狭窄路段等10余种地形,12个左转道、10个右转道,潜行狙击百度影音包含接近90°的弯道,对机器人的路径规划与动态平衡能力是极大的考验。工程师们要通过哪些算法调整让机器人适应复杂多变的赛道?
胡晓晨介绍,就机器人半马而言,机器人算法的提升主要有两方面,一方面是长距离的路径规划算法,另一方面是短距离的避障算法,“业界主流的长距离路径规划算法通常使用Astar算法,避障算法通常使用DWA算法。在机器人训练中,我们能够改进的是,当我们的机器人要超越前面的机器人时,让它靠近前方障碍物后,再进行越障,另外,拐弯时尽量贴近内道拐弯。”
开展机器人二次开发,仿真环境训练是必不可少的关键环节。直接用实体机器人进行高强度训练,一旦发生磕碰、摔倒,极易造成硬件磨损与损坏,维修成本高、风险大。而在仿真环境中,工程师们同时创建多个机器人模型,并训练同一种算法。
工作人员席地而坐调试参赛机器人。新京报记者 李木易 摄
不过,仿真与现实之间仍存在明显差距。在仿真环境里,机器人与地面的摩擦力相对固定,但在真实赛道上,地面摩擦力会不断变化,路面平整度不一,机器人还可能出现意外磕碰,爱的烹饪法国语直接影响步态稳定与行进安全。胡晓晨说,为了缩小虚拟与现实的差距,提升机器人的环境适应力,工程师们在仿真系统中主动加入随机变量:把路面坑洼程度、弯道曲率、地面摩擦系数等全部设为动态随机值,让机器人在不断变化的摩擦力与路况中练习行走、过弯、避障,帮助机器人适应不稳定、不规整的真实路面。
通过长时间训练,未来机域亦朝游侠队的机器人在4月11日的测试赛中,如期超过了不少对手,虽然只跑了一小段,但是给胡晓晨和队友带来很大信心。“我们首次参赛,今年的愿望是完赛。通过测试赛,我们看到对手非常强大,当晚我们听到有机器人只用了不到一个小时就完赛时,确实非常震惊。”通过比赛,胡晓晨有了一个想法,那就是通过对机器人本体的二次开发,为自己的公司找到盈利点,“这次参加二次开发的培训、机器人半马,让我们这种初创企业可以站在巨人的肩膀上,这对于未来自研机器人有非常大的帮助。”
2026年亦庄人形机器人半程马拉松开赛在即,4月15日下午,北京机器人产业园内,机器人“跑团”火热备战,紧锣密鼓练算法、测续航、磨平衡,全力应对升级赛道。由机器人与机器狗组成的拉拉队、多机型机器人乐队组成的“氛围天团”首次亮相,同步彩排,活力拉满。
4月15日,北京机器人产业园,部分赛队进行测试与训练。新京报记者 李木易 摄
多巴胺配色乐团开“唱”三首歌
在机器人半马比赛中,除了100多支钢铁“跑者”战队,赛场外,机器人拉拉队、机器人乐队组成的“氛围组”正在进行最后的彩排。
机器人拉拉队由不同品牌的人形机器人和机器狗组成。新京报记者 李木易 摄
在北京机器人产业园内,“氛围组”的训练一点儿也不轻松。机器人拉拉队的“队员们”穿着时尚的演出服装,在工程师的调教下做出整齐划一的动作。机器人跳舞如今已不新鲜,这支拉拉队新鲜的是,由不同的机器人和机器狗组成,这就给“编舞师”带来不小的挑战。
“拉拉队有宇树机器人、有加速进化的机器人,还有机器狗。”拉拉队项目负责人陈明说,如果是同一品牌的机器人,舞蹈动作比较容易整齐划一,而不同品牌的机器人有不同的“语言”,在训练阶段,工程师将它们的“语言”统一,让拉拉队的成员完成统一的动作、协调舞蹈。
工作人员调试机器人乐手。新京报记者 李木易摄
机器人拉拉队训练场地的旁边是机器人乐队,这支队伍也将在机器人半马比赛期间亮相。乐队有主唱、吉他手、键盘手、钢琴手,高矮胖瘦,外形不一,但穿着演出服站在一起,特别和谐。未来机域开发者社区机器人乐队二次开发项目负责人吴怡烨表示,赛场上不仅要有“运动员”,还应该有“氛围组”,“我们乐队的服装是多巴胺配色,表演《阳光彩虹小白马》《北京欢迎你》《不再犹豫》三首曲目,每首都有对应的‘皮肤’。”
机器人乐队排练《阳光彩虹小白马》等曲目。新京报记者 李木易 摄
不用担心机器人“腿软”
今年的机器人半马,除了大牌的机器人选手和队伍,还有不少个人组队的参赛队伍或者小公司赛队,未来机域亦朝游侠队就是其中之一。队长胡晓晨是机器人开发的爱好者,也是一家企业的创始人。“我现在还只是‘一人公司’,售价约18万元一台的机器人对于我们这种初创企业来说太贵,但我又想参加机器人半马,所以参加了未来机域社区。”胡晓晨说,社区免费提供机器人并教授相关课程,也就是说,让参赛者在这里对机器人进行二次开发,从而让机器人站上半马的跑道。
面对即将到来的机器人半马,胡晓晨和其他二次开发的赛队都不敢马虎,摩拳擦掌对机器人进行训练。4月15日下午,在北京机器人产业园,工程师们手拿遥控器,指挥三个机器人“跑者”开展训练。与真实的比赛场地有所不同,这里的场地涂有彩色的油漆,人踩上去没什么感觉,但是机器人踩上去,尤其是跑起来,就容易脚下打滑,看上去有些“腿软”。一位工程师告诉记者,“腿软”并不代表机器人一定会摔倒,它会启动防摔模式。
工作人员席地而坐调试参赛机器人。新京报记者 李木易 摄
今年的机器人半马,有近四成机器人为自主模式,也就是不用人工导航,自主奔跑,有约六成机器人为遥控操作。对此,未来机域小红果队队长张震表示,遥控操作机器人只是过渡阶段,随着行业的发展,大部分机器人越来越智能,未来所有机器人都将实现自主行动。
在仿真训练中加入随机变量
今年的赛道难度全面升级,融合平地、坡道、弯道、狭窄路段等10余种地形,12个左转道、10个右转道,包含接近90°的弯道,对机器人的路径规划与动态平衡能力是极大的考验。工程师们要通过哪些算法调整让机器人适应复杂多变的赛道?
胡晓晨介绍,就机器人半马而言,机器人算法的提升主要有两方面,一方面是长距离的路径规划算法,另一方面是短距离的避障算法,“业界主流的长距离路径规划算法通常使用Astar算法,避障算法通常使用DWA算法。在机器人训练中,我们能够改进的是,当我们的机器人要超越前面的机器人时,让它靠近前方障碍物后,再进行越障,另外,拐弯时尽量贴近内道拐弯。”
开展机器人二次开发,仿真环境训练是必不可少的关键环节。直接用实体机器人进行高强度训练,一旦发生磕碰、摔倒,极易造成硬件磨损与损坏,维修成本高、风险大。而在仿真环境中,工程师们同时创建多个机器人模型,并训练同一种算法。
工作人员席地而坐调试参赛机器人。新京报记者 李木易 摄
不过,仿真与现实之间仍存在明显差距。在仿真环境里,机器人与地面的摩擦力相对固定,但在真实赛道上,地面摩擦力会不断变化,路面平整度不一,机器人还可能出现意外磕碰,直接影响步态稳定与行进安全。胡晓晨说,为了缩小虚拟与现实的差距,提升机器人的环境适应力,工程师们在仿真系统中主动加入随机变量:把路面坑洼程度、弯道曲率、地面摩擦系数等全部设为动态随机值,让机器人在不断变化的摩擦力与路况中练习行走、过弯、避障,帮助机器人适应不稳定、不规整的真实路面。
通过长时间训练,未来机域亦朝游侠队的机器人在4月11日的测试赛中,如期超过了不少对手,虽然只跑了一小段,但是给胡晓晨和队友带来很大信心。“我们首次参赛,今年的愿望是完赛。通过测试赛,我们看到对手非常强大,当晚我们听到有机器人只用了不到一个小时就完赛时,确实非常震惊。”通过比赛,胡晓晨有了一个想法,那就是通过对机器人本体的二次开发,为自己的公司找到盈利点,“这次参加二次开发的培训、机器人半马,让我们这种初创企业可以站在巨人的肩膀上,这对于未来自研机器人有非常大的帮助。”

卡马乔:国足缺高水平热身 希望球队能上一个台阶
国足西安首训磨合为主 朱挺:要从新人开始做起
iPhone 18 Pro设计挤牙膏了 继续用前代模具
克莱奥:离开的想法已和里皮谈过 努力训练为亚冠
📋服务区域
贵州黔东南黎平县,广西柳州柳江县,浙江温州泰顺县,河北省石家庄正定县,山东菏泽巨野县,江西吉安吉水县,福建莆田城厢区,江苏南京江宁区,福建福州闽清县,黑龙江省牡丹江西安区,四川成都彭州市,山东烟台龙口市,河南安阳北关区,重庆云阳云阳县,江苏宿迁泗阳县,黑龙江省哈尔滨巴彦县,吉林吉林龙潭区,广西贵港桂平市,浙江舟山嵊泗县,四川乐山沙湾区
恒大给球员放假4天 孔卡赴巴黎度假欧洲身价王作陪✅已认证79电影院黄色软件大全有哪些免费91。1.打开星空高清观看下载.进入星空高清观看加载页面💗️2.打开登录入口。3.登录会员账号,没有账号就注册一个。4.点击进入星空高清观看.打开下载页面星空高清观看 「⏩在中国国泰明安,去缅甸电不死你⏪」 星空高清观看加载页面💗️2.打开登录入口。3.登录会员账号,没有账号就注册一个。4.点击进入星空高清观看.打开下载页面
http://h5.article.roldc.cn/html/51f533794611.htmliPhone Fold不能直接用iPad应用 无面部识别 http://h5.article.roldc.cn/html/566d533794096.html马塞纳两传一射不逊德罗巴 距离完美只差一“点” http://h5.article.roldc.cn/html/97b533794565.html金英权替赵源熙踢亚冠可能渐大 战术安排更需中卫 http://h5.article.roldc.cn/html/06a533794656.html红桃视频下载 http://h5.article.roldc.cn/html/566d533794096.html9·1黄金网站直接观看不用问百度